روبوت مائي مرن مستوحى من نجوم البحر الريشية يتحرك بثلاثة أنماط بمحركين فقط
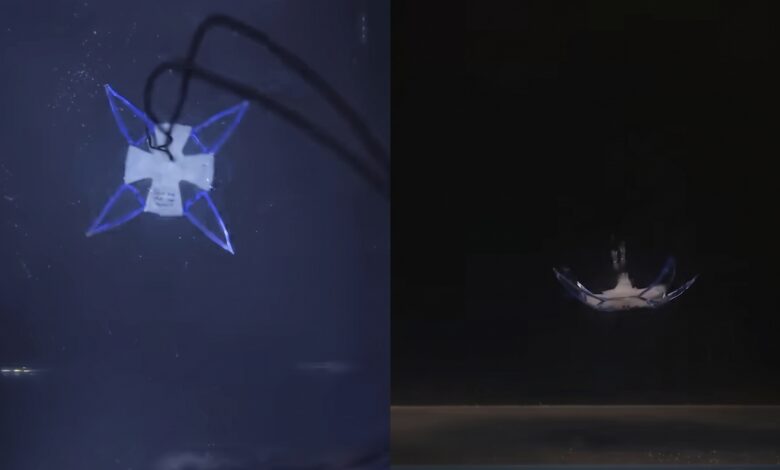
ابتكار روبوت مائي مستوحى من كائنات بحرية
طوّر باحثون من جامعات كاليفورنيا ونورث كارولينا وفرجينيا روبوتاً مائياً مرناً استُلهم تصميمه من اللافقاريات البحرية المعروفة باسم «نجوم البحر الريشية». وبحسب الوقائع المنشورة، يستطيع الروبوت الحركة داخل الماء في الأبعاد الثلاثة باستخدام محركين فقط، ونُشرت الورقة البحثية في مجلة «ساينس أدفانسز».
فكرة مستمدة من الحركة الطبيعية
قال الدكتور هايتاو تشينغ، من قسم الهندسة الميكانيكية في جامعة كاليفورنيا والمؤلف الرئيسي الأول للدراسة، في تصريح للجزيرة نت، إن الفريق اهتم بنجوم البحر الريشية بسبب قدرتها على تنفيذ حركات متنوعة تحت الماء رغم بساطة بنائها نسبياً.
وأوضح تشينغ أن هدف الباحثين لم يكن نسخ الكائن البحري بدقة، بل فهم مبدأ حركته الأساسي، وكيف يمكن لأطراف مرنة متعددة أن تعمل معاً كمنظومة واحدة متناسقة. ووفقاً له، قاد ذلك إلى تصميم روبوت يساعد هيكله نفسه على تنسيق الحركة، بما يتيح سباحة ثلاثية الأبعاد معقدة بمدخلات تحكم محدودة.
ثلاثة أنماط للحركة
بحسب الدراسة وتصريحات الباحث، يتميز الروبوت بقدرته على تنفيذ مناورة ثلاثية الأبعاد متعددة الأنماط اعتماداً على محركين فقط. ويتيح تصميمه ثلاثة أوضاع للحركة: وضع يشبه قنديل البحر للصعود والهبوط والتحليق، ووضع يشبه السمكة للحركة إلى الأمام والخلف، ووضع دوران لتغيير الاتجاه حول المحور.
ويتكوّن الروبوت من أربعة «أجنحة» مرنة تخرج من قرص مركزي يضم المحركين. وعند تشغيل المحركين معاً تنخفض الأجنحة، وعند إيقاف أحدهما ترتفع مجدداً. وبالتشغيل والإيقاف السريع، ترفرف الأجنحة فيرتفع الروبوت في الماء، بينما يؤدي إيقاف المحركين إلى توقف الرفرفة والهبوط. أما الرفرفة البطيئة فتسمح له بالتحليق في مكانه.
وللحركة إلى الأمام أو الخلف، يشغّل الباحثون محركاً واحداً، فتعمل إحدى الأجنحة بطريقة تشبه الزعنفة الذيلية، دافعة الروبوت في الاتجاه المعاكس. كما يسمح التبديل السريع بين المحركين للروبوت بالدوران حول محوره، وبدمج هذه الأوضاع يمكن توجيهه في الفضاء ثلاثي الأبعاد.
الذكاء الميكانيكي بدلاً من كثرة المحركات
يعزو الباحثون هذه القدرة إلى ما يسمونه «الذكاء الميكانيكي»، أي الاعتماد على مرونة البنية والترابط الهيكلي والتفاعل مع الماء لتحويل مدخلات بسيطة إلى حركات منسقة، بدلاً من تخصيص محرك مستقل لكل حركة.
وبحسب الدراسة، تمثل هذه المقاربة اتجاهاً مختلفاً عن الروبوتات المائية المعقدة التي تزيد قدرتها على المناورة عادة عبر إضافة محركات وآليات وقنوات تحكم. ويرى تشينغ أن العمل يركز على تحقيق وظائف أكبر من خلال تصميم ميكانيكي أكثر ذكاء، لا من خلال زيادة المكونات.
أداء وتجارب واستخدامات محتملة
وصل الروبوت، وفقاً للوقائع الواردة، إلى سرعة سباحة قصوى تقارب 1.64 ضعف طول جسمه في الثانية، كما بلغت سرعة دورانه القصوى نحو 90 درجة في الثانية، مع الحفاظ على بساطة نظام التشغيل.
ويرى تشينغ أن المساهمة العلمية الأبرز تكمن في تغيير طريقة التفكير في تصميم الروبوتات، عبر برمجة بعض الوظائف داخل ميكانيكا الجسم بدلاً من الاعتماد الكامل على المحركات والمستشعرات والحسابات. وبحسبه، قد يجعل ذلك الروبوتات أبسط وأخف وزناً وأكثر كفاءة في استهلاك الطاقة وأسهل في التوسع.
وأشار الباحث إلى أن المفهوم قد يوفر، في الروبوتات تحت الماء، منصة لرصد البيئة والتفتيش والاستكشاف والتحكم. ووفقاً له، عرض الفريق في تجاربه أمثلة تشمل المراقبة تحت الماء باستخدام كاميرا، والتحكم بالأجسام بشكل فردي أو جماعي، فيما يتمثل الهدف التالي في الانتقال إلى أنظمة لاسلكية بالكامل.
المصدر: الجزيرة نت